
百度发布 Apollo World:无人车先在“虚拟驾校”练车,再上真路
作者:陈一帆
11月3日,百度在深圳 AI Day·Apollo 专场首次披露世界模型 Apollo World,称其已用于萝卜快跑的全球化测试与验证。官方口径是单日最多生成10万公里仿真里程,约等于带安全员的实车连跑三年。它把虚拟城市里的车和行人做成会互动的 AI 智能体,让无人车在完整订单里练车,目标是压低真车路测成本。
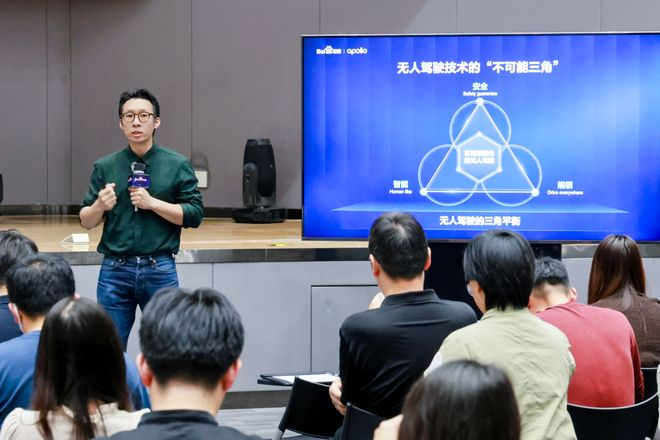
11月3日,百度在深圳的“AI Day·Apollo”专场上首次披露世界模型 Apollo World,并称它已经用于萝卜快跑无人车的全球化测试与验证 。按百度给出的数字,这套系统一天最多能生成10万公里仿真驾驶里程,约等于一辆带安全员的实车连跑三年 。消息前一天先在社交平台上以一段摘要流传 ,随后的一手报道补上了细节。
一所虚拟驾校
过去无人车练车主要靠实车配安全员在真路上刷里程。真路当然最真实,但慢、贵,而且长尾场景(那种几年才碰上一次的刁钻路况)很难攒够练习量。Apollo World 的思路是:先在城市的“副本”里练。
这所驾校里,同学和陪练都是 AI。传统仿真里,其他车辆行人更像按脚本走的道具;Apollo World 把车辆、行人都建模成具备决策和交互能力的智能体,无人车减速、变道或让行,周围的车可能跟着让,也可能照走不误 。考试科目也不只是单个路口,而是在虚拟城市里任选起终点,跑完接单、载客到送达的完整订单,跨路段、跨场景连着开 。
闭环是怎么转起来的
练车要“看得见”才有意义。模型实时生成相机画面、激光雷达点云等多模态观测数据,无人车据此做转向、加速或减速的决策,动作再传回模型,环境随之更新,生成下一刻的观测,形成感知—决策—行动—反馈的闭环 。
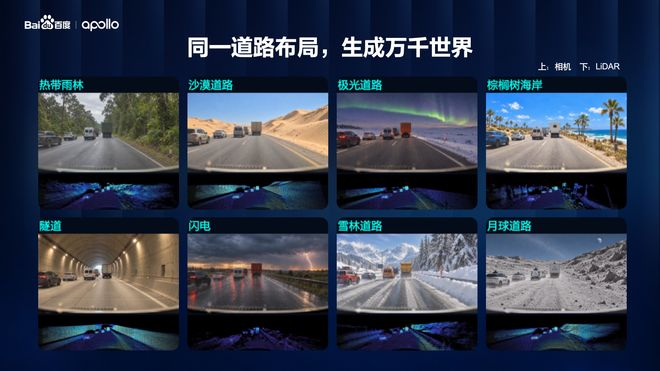
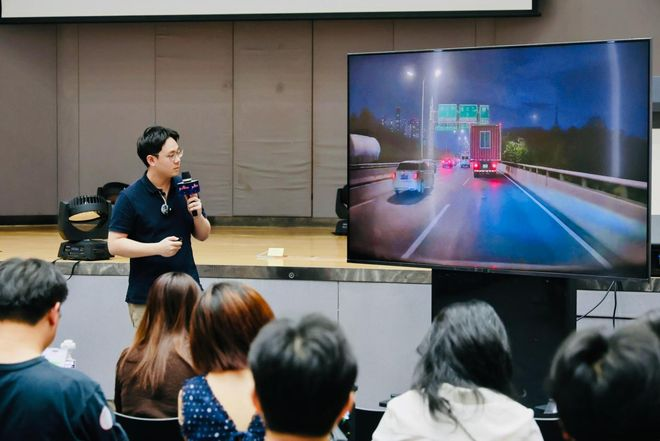
练的题来自真实运营:Apollo World 从萝卜快跑的实际路况中提取高价值场景和风险工况,转成可重复、可重放的虚拟测试,测试结果反哺车端系统,更新后的驾驶系统再回到真实道路接受检验 。百度给这套循环起的说法是“AI 教 AI 开车”。底座数据方面,萝卜快跑已落地全球28座城市,累计自动驾驶里程超过3.5亿公里,其中全无人驾驶里程超过2.4亿公里 。
为什么是现在
核心是成本。路透社报道提到,中国 robotaxi 公司多走轻资产扩张路线,靠输出技术、与车企和出行平台合作,但模型训练和车辆投入依然昂贵。Arthur D. Little 的 Frank McCleary 说,能不能快速落地,取决于技术适应和学会在某个环境里开车的速度 。同一篇报道里,摩根士丹利预计到2035年中国 robotaxi 车队可能增至100万辆,小鹏也计划2027年入场 。谁能更快在新城市完成验证,谁就多一分先手。
还没答的几道题
需要分清哪些已经做到、哪些还只是说法。10万公里/日是官方口径里的“至多”值,属于峰值还是稳定产能,发布会上没说清。仿真到底多接近真实物理规律,目前没有第三方评测;更新后的驾驶系统仍要回实路测试,这是绕不过去的一关 。降本效果也还没有量化数字公开,百度未提及这套模型对测试成本和道路安全表现的具体影响 。
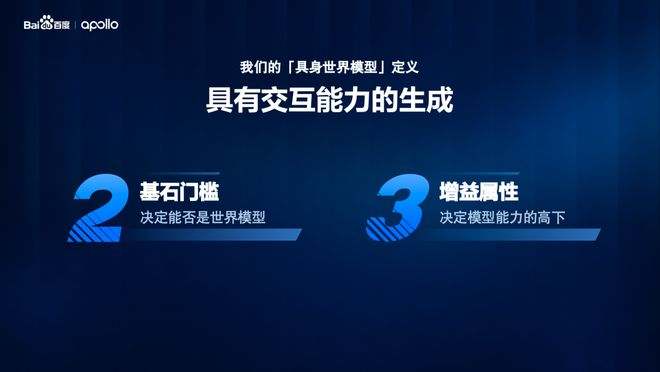
发布会上同步提出了世界模型“2+3”判断标准:因果性、交互性是基础门槛,物理准确性、持久性、实时性是进阶指标 。这套标尺讲得有道理——毕竟画质好看和物理可靠是两件事——但它目前更像百度给自己出的考卷,行业还没有统一评测方法。
一句话:把“开三年”的路测压进“开一天”的仿真,方向合理,账面也挺诱人。但虚拟驾校的毕业证,最终还是要真路来签。
转载说明
本文根据以下公开资料整理,原文及配图出处见下方。
- [S1] Baidu has unveiled Apollo World, a new AI model designed to accelerate the training of self-driving taxis and reduce cos · Swipeline
- [S2] 百度Apollo发布Apollo World世界模型及“2+3”标准
- [S3] AI训练AI!百度首次披露Apollo World世界模型,让无人驾驶突破“不可能三角”
- [S4] China's Baidu launches AI model simulating road environment for robotaxis | Reuters
- [S5] 百度发布Apollo世界模型,让AI教AI自动驾驶
- 配图 1:来源:www.163.com(图片署名见原文) · 图片出处
- 配图 2:来源:www.163.com(图片署名见原文) · 图片出处
- 配图 3:来源:www.163.com(图片署名见原文) · 图片出处
- 配图 4:来源:www.163.com(图片署名见原文) · 图片出处
评论 0
还没有评论,来抢沙发。