
机器的眼睛在换零件:全局快门、近红外和金属透镜各管一段
作者:陈一帆
把 OmniVision 的 OG0TC1B 传感器文档和 NILT 的 metaCamera 模组文档放在一起看,会发现一条少见的证据链:同一颗 400×400 的黑白全局快门传感器,被装进了一个用两片金属透镜取代整套折射镜组的模组里。全局快门管运动、近红外管暗光、超透镜管小与稳,三段各解决一个问题,也各自带着明确的边界。
扫地机贴着床沿钻进去的那一瞬间,画面里的床腿会突然弯一下。不是它坏了,是它的相机在用卷帘快门——一行一行地读,物体在移动,读到最后一行时位置已经变了,于是直线被拧成斜线。
这类小毛病,正在被拆成几个独立的零件分别解决。把 OmniVision 的 OG0TC1B 产品文档和 NILT 的 metaCamera 模组文档放在一起看,能拼出一条少见的证据链:一颗 400×400 的黑白全局快门传感器,被装进了一个用两片金属透镜取代整套折射镜组的相机里 。
两份文档各自说了什么
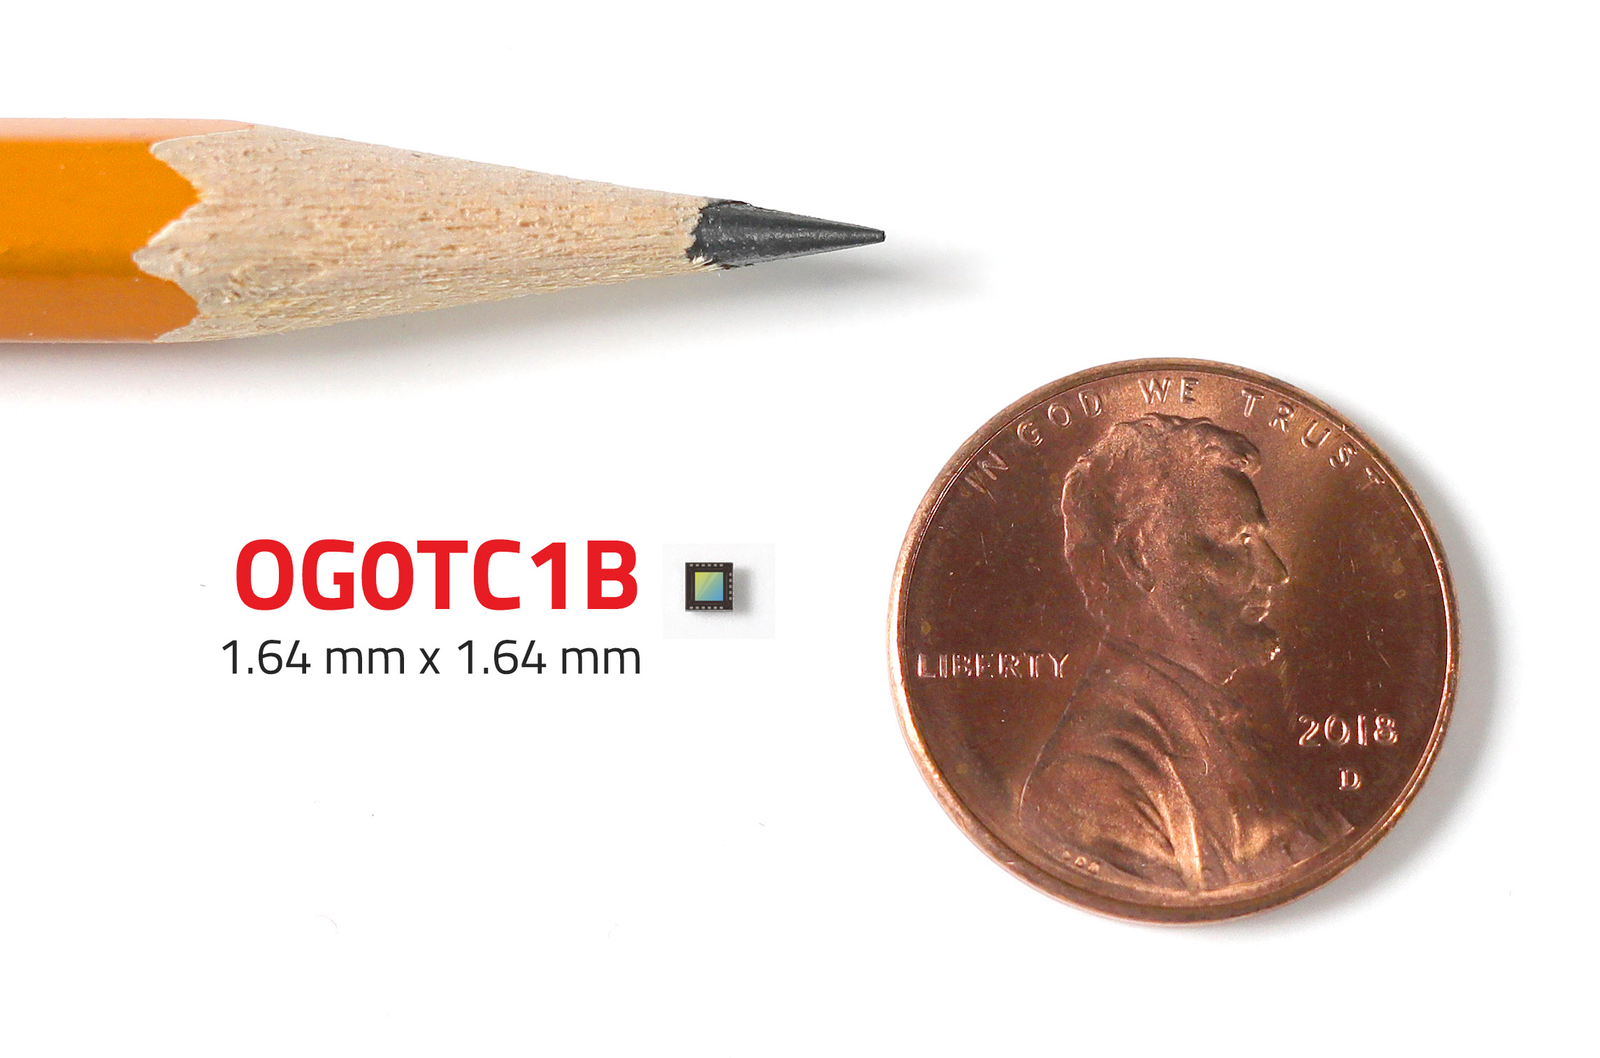
先说传感器。OG0TC1B 是 400×400 分辨率、2.2μm 像元、1/14.464 英寸光学格式的黑白传感器,封装是 CSP,全幅输出 240fps,降到 200×200 时能到 480fps;线性模式出 8/10bit RAW,DCG 双转换增益模式出 12/14bit RAW。片上还带了 strobe 控制、多传感器同步模式和快速切换 。官方写的用例是 AR 眼动追踪、手势追踪和机器视觉 。
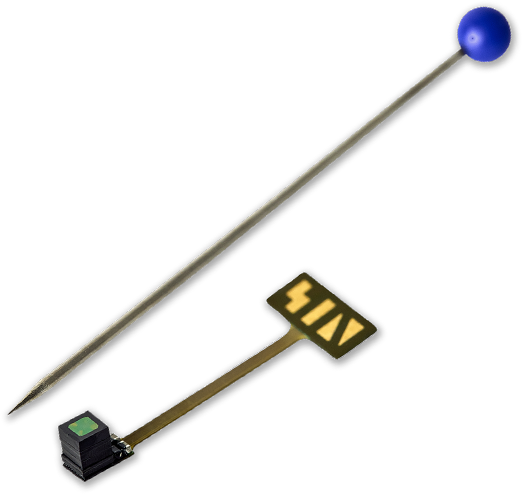
再说模组。NILT 的 metaCamera 架构由两片金属透镜组成,按厂商说法是彻底去掉了折射镜组;整机 1.68×1.68×2.11mm³、重 12.9mg,镜头到传感器的总长 1.7mm,f/2.4,对角视场 90°,SMIA 畸变 -8.3%,物距 15–40mm,设计波长 850±20nm,集成 850nm 带通滤光片 。它的参数表里,传感器一栏明确写着 OG0TC1B 。
两家不同的公司,参数能对上,这比“某厂发布了某新品”有用得多——它说明这条路线已经走到了能出整机模组的地步。
第一段:快门管运动
卷帘快门的读法像扫描仪,一行一行往下扫。相机和场景只要有相对运动,先扫到的部分和后扫到的部分就不在同一个时刻,几何关系被拉歪。全局快门是整幅同时曝光,一帧就是一个瞬间,形状不变。
代价也很实在:像素里要额外存电荷,占面积、加噪声、抬成本。所以 OG0TC1B 干脆把分辨率压到 400×400,还是黑白的 。这个取舍不难理解——机器不需要好看,需要每一帧的几何信息一致。
240fps 是 4 毫秒一帧。假设扫地机以 0.5m/s 移动,一帧走 2 毫米。对避障和贴边这种任务,这个时间精度是够用的。
第二段:近红外管暗光
床底、车库、夜里的园区通道,可见光本来就不够。850nm 主动打光,再配一片 850nm 带通滤光片,等于只让自己那束光进来,把环境里的可见杂光挡在门外 。Nyxel 是 OmniVision 的近红外增强工艺,文档里只给了技术标签,没有给具体量子效率数值 ,所以这里只能说方向:它让硅在 850nm 附近更愿意把光子换成电子。
黑白加红外,是一套自洽的组合。牺牲颜色,换来的是信噪比和确定性——同一套照明、同一段波长,今天和明天拍出来的东西长得一样,算法才好写。
第三段:透镜管小和稳
传统镜头是几片玻璃或塑料叠起来,每一片都要对中、点胶、调焦,装完之后还有热胀冷缩带来的跑焦。金属透镜换了个思路:在一层薄片上刻出纳米级的结构,让光按设计好的相位拐弯。日常类比就是,以前是叠几块放大镜,现在是一张印满花纹的平面薄片。
NILT 给出的数字是:两片金属透镜,性能相当于 4 片折射镜;正面是平面,可以走回流焊封装 。12.9mg 这个重量,基本上等于相机不再是一个“结构件”,而是一颗可以贴到板子上的物料。
但“相当于 4 片折射镜”和“MTF 在消费级温度范围及以上保持稳定”都是厂商口径 ,没有第三方实测数据。金属透镜的色差和效率问题在学界一直被讨论,这份文档没有回应这些,只给了整机指标。
三段为什么不能互相替代
快门管的是时间,红外管的是光谱,透镜管的是空间和装配。三件事正交,谁也替不了谁。
还有一个容易读漏的细节:metaCamera 的物距是 15–40mm 。这是贴在眼睛前面的距离,不是看地板的距离。所以这个模组的直接落点是眼动追踪、虹膜识别、眨眼分析这类近眼场景 ,不是扫地机。
这点必须说清楚。同一颗传感器可以出现在完全不同的整机里,把“用了同一颗芯片”读成“用在同一个场景”,是把不相关的消息拼成宏大叙事。
对做机器人的人意味着什么
真正可迁移的是三件事。
第一,全局快门在移动平台上正在从“高端配置”变成“默认选项”。以前只有高速工业相机才讲究,现在一颗 400×400 的小传感器就带上了 。
第二,主动红外照明加窄带滤光,在暗光场景里往往比“堆大底”更便宜也更可控。它把问题从“提高灵敏度”换成了“自己带灯”。
第三,光学模组开始像芯片一样被封装、被回流焊。这一条对产品设计的影响最大:相机不再是一个需要单独调校、单独留位置的部件,而是一颗可以按标准流程贴装的器件。装配公差少几个环节,温漂就少几个来源。
还没落地的部分
发布时间上,OG0TC1B 的产品页里没有标注日期 。从页面素材的路径看,2024 年 6 至 7 月已有产品图,2026 年 7 月又出现了面向 AR/VR/MR 追踪相机的新定位图——这是低置信推断,不能当作发布信息。
车规归属上,文档里没有 AEC-Q100、ASIL 这类标注,官方用例写的是 AR 与机器视觉 。“车规”目前没有证据,不能把这颗传感器写成无人车的已搭载部件。
量产状态上,两份文档都没有客户名单和出货数据 。NILT 页面里有 Pupil Labs 的展示图,只能算合作线索,不能当作出货证明。
一句话收束
机器的眼睛不拍照,只答题。答题的要求就三条:形状别变形、暗处看得见、装上去别跑焦。快门、红外、透镜各管一段,现在它们开始被塞进同一颗模组里。
至于扫地机和无人车什么时候用上——原理是通用的,整机落地还没有公开证据。这是方向,不是现状。
转载说明
本文根据以下公开资料整理,原文及配图出处见下方。
评论 0
还没有评论,来抢沙发。