
星闪联盟上线具身智能蓝皮书:华为、中兴等三十余家单位参编
作者:陈一帆
11月6日,国际星闪联盟《星闪短距与具身智能技术需求蓝皮书》在官网正式上线,由星闪具身智能SIG三十余家核心成员单位共同编制,中国移动研究院、华为、中兴通讯、鼎桥技术等同在名单内。文件先回答的是需求问题:划出单机本体内部互联、多设备协同交互、端-边-云协同调度三大场景,具体量化指标与落地时间表尚未公开。
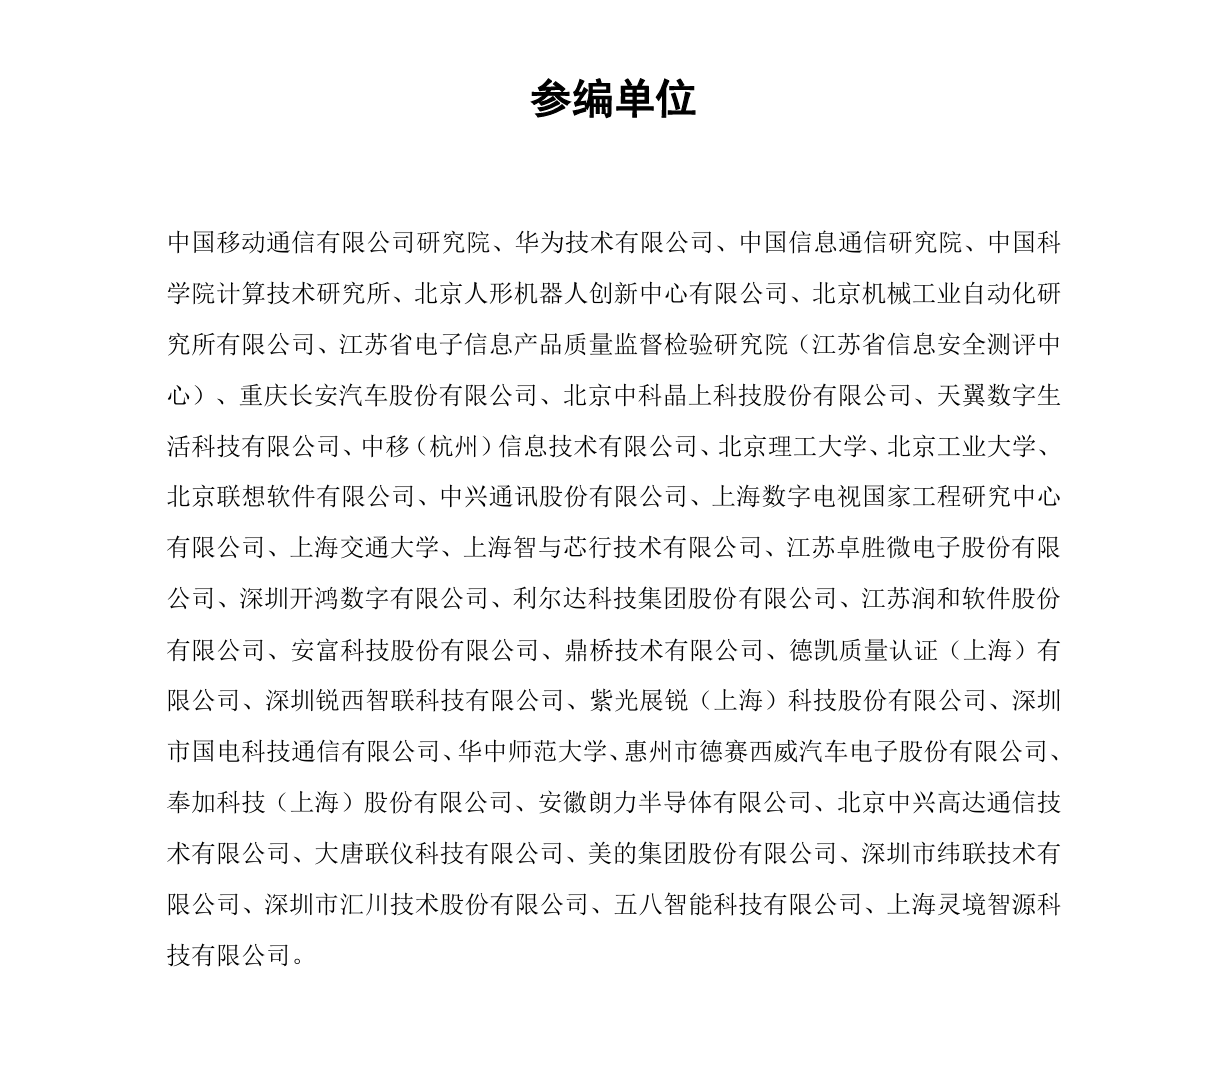
11 月 6 日,国际星闪联盟宣布《星闪短距与具身智能技术需求蓝皮书》在联盟官网上线。文件由星闪具身智能 SIG 的三十余家核心成员单位共同编制,中国移动研究院、华为、中兴通讯、鼎桥技术等都在名单里,落点是把机器人行业对短距无线通信的真实需求梳理成文,给后续的产业共建当参考 。
这是一份需求文件,不是产品发布。先说明这一点,下面读起来会轻松些。
两个词先说清楚
星闪(NearLink) 是这几年国内产业界在推的短距无线标准,和蓝牙、Wi-Fi 抢的是同一块地盘:让设备在近距离连起来传数据。它被期待的地方是低时延、高可靠、多设备同步,说白了就是设备之间连得更稳、反应更快。
具身智能 是给 AI 装一个身体。扫地机器人、人形机器人、工厂里的机械臂,能感知周围环境、自己判断该怎么动,都算这一类。它和纯软件里的模型不一样:它要在真实空间里动,所以对「指令发出去多久能被身体执行」这件事格外敏感。
蓝皮书划出的三个场景
蓝皮书明确了星闪的三大核心应用场景 ,逐个翻成日常说法:
单机本体内部互联,是机器人自己身体内部的通信。现在机器人躯干里,关节、传感器到控制器之间大多靠线束相连,线多、占地方、弯折久了会磨损。这一段换成短距无线,装配和维护都能简化,代价是时延和抗干扰的要求被抬高——本体内部的通信,容不下偶发的卡顿。
多设备协同交互,是设备之间互通状态。家里的扫地机器人和摄像头同时干活,工厂里几台机器人在同一段通道上协作,都得知道对方在哪、下一步往哪走。设备越多、动作越快,同步就越难。
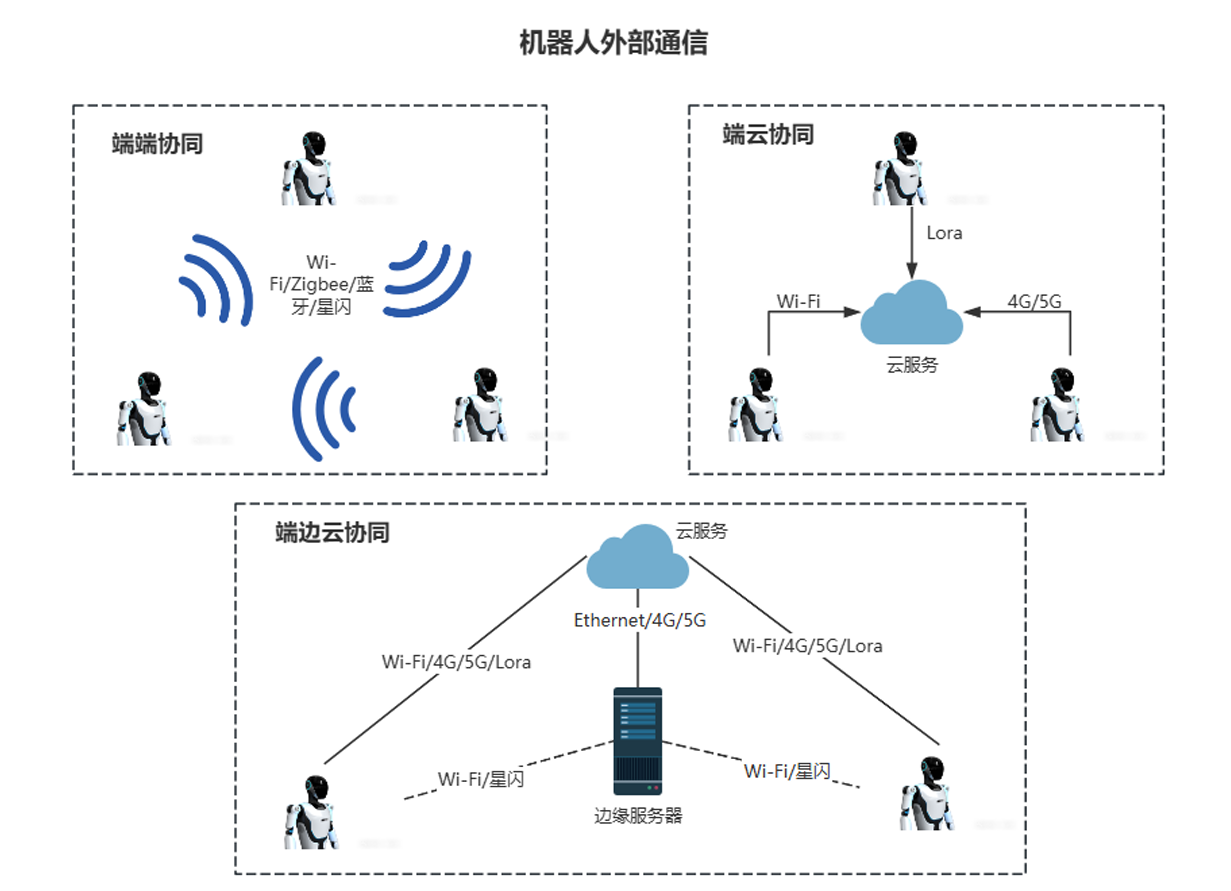
端-边-云协同调度,是分工问题。机器人在现场执行,实时控制交给靠近设备的边缘算力,路径规划和更重的计算放到云端。三段之间怎么切任务、切换时怎么不掉线,是这类场景的实际工程细节。
联盟的说法与已经展示的部分
联盟方面表示,具身智能的浪潮正在重塑无线短距通信的价值坐标;并称 2026 星闪生态创新展期间的智慧机器人工厂、无人智慧零售、具身家政、机器人遥操作等展示,已充分验证了星闪在实时控制与多机协同等维度的工程可靠性 。这是联盟方的表述,按原话引用。
从工程角度看,展台演示能说明跑得通,还不能说明批量装得下去。真实产线上的电磁环境、机器人数量、连续工作时长,跟展厅条件差别不小。
还没有答案的部分
这份蓝皮书目前公开的信息,主要是场景划分、编制单位和方向性表述 。几个关键问题暂时没有答案:具体量化需求,比如时延要压到多少、同步精度要多高;星闪在机器人场景相对蓝牙有哪些可对比的实测差别;以及芯片、模组和整机的落地时间表。
按报道指引,蓝皮书可以在联盟官网的「产业生态 — 产业报告」栏目查看 。完整条款和全名单得看原文,这里不做推测。
值得盯住的原因
短距无线过去的主战场是耳机、鼠标、音箱这类消费电子,对时延的容忍度相对宽松。机器人把要求提了一档:一条控制指令晚几十毫秒,机械臂的位置就可能偏出预期。需求侧出现这种变化,标准侧才有动力去改。
三十余家单位一起写需求,本质上是先把「机器人到底需要什么样的无线连接」这个问题问清楚。标准文件不解决产品问题,但能让上下游对着同一份清单讨论。当机器人关节里的线缆开始减少,短距无线可能就会成为下一个被重新定义的部件。不过在那之前,得先看到量化指标和能买到的模组。
转载说明
本文根据以下公开资料整理,原文及配图出处见下方。
- [S1] 《星闪短距与具身智能技术需求蓝皮书》正式上线,华为、中兴、鼎桥等参编
- 配图 1:来源:www.ithome.com(图片署名见原文) · 图片出处
- 配图 2:来源:www.ithome.com(图片署名见原文) · 图片出处
评论 0
还没有评论,来抢沙发。