
机器人也会记错事:MIT 给机器人记忆加了道自查工序
作者:许棠
MIT 团队的新系统 UQ-DAAAM 能自动挑出机器人记忆里不可靠的物体描述,并靠补看几个新视角把它改对。论文 6 月已挂 arXiv,MIT News 11 月 5 日介绍,团队将在 NeurIPS 上报告。相比上一代记忆系统,多出来的能力是机器人能判断自己哪条记忆不能信——但离进家庭还有不短的距离。
MIT 团队做了一个叫 UQ-DAAAM 的系统,能自动找出机器人记忆里不可靠的物体描述,再补看几个视角把它改对,论文 6 月已挂上 arXiv,MIT News 11 月 5 日刊文介绍,团队将在神经信息处理系统大会(NeurIPS)上报告 。相比它上一代的记忆系统 DAAAM,变化是:机器人现在能判断自己哪条记忆不能信 。
它为什么会记错
这类机器人干活,靠的是先“把看到的东西写成一句话”。视觉语言模型(VLM)把摄像头画面转成文字描述,存进一张带位置和时间的三维地图——论文里叫 4D 场景图,之后要拿东西、答问题就去检索 。
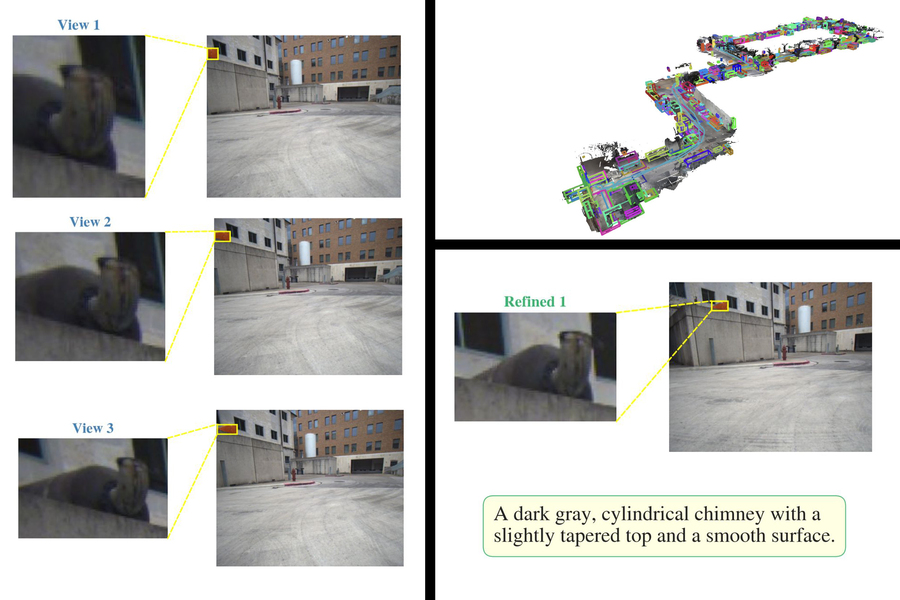
出错就出在这一步。物体离得远、被挡住、光线差、画面糊,VLM 照样会写出一句“很自信但不对”的描述。MIT News 举的例子是把屋顶上的灰色烟囱记成蹲着的松鼠 。旧的系统把 VLM 的输出当标准答案,没有任何机制检查存进去的描述靠不靠谱,错的条目就会一直留着、一路影响后面的任务 。
纠错怎么发生
UQ-DAAAM 的做法是让机器人自己算“我有多不确定”:
- 默认给同一个物体选 3 个视角,各写一份描述 ;
- 把两个信号合成一个分数——不同视角的描述彼此矛盾到什么程度,以及单条描述自身是否不连贯 ;
- 分数超过阈值,就用一条简单的规则挑补充视角。论文给出了概率证明:按这套规则挑出的高质量视角更可能降低不确定性;而且有闭式公式,不用重跑一遍大模型 。举例来说,几帧之后拍到烟从烟囱里冒出来,就能确认那是烟囱而不是松鼠 ;
- 最后用大语言模型把多视角描述融成一条,新描述和歧义少的权重更高 。
项目资深作者、MIT 航空航天系副教授 Luca Carlone 说,这里的难点是让这套流程在移动的机器人上“零点几秒”跑完。他还补了一句值得记住的话:物理世界的 AI 不能像 ChatGPT 那样只挂个“我可能会错”的免责声明,机器人得知道自己不知道什么 。
效果与代价
MIT News 给出的数字:这一纠错步骤能解决约 92% 物体的歧义,平均每个物体只需追加 2 条描述;物体描述准确率比现有最好方法提高 5% 。论文摘要的说法是,在 OC-NaVQA 时空问答基准上,UQ-DAAAM 的不确定性下降幅度和问答表现都显著优于基线 ,但摘要没写这两个具体数字。就我能读到的公开正文(到方法部分为止),92% 和 5% 还只是团队对媒体的口径,等全文实验细节公开后再下定论更稳。
要付出的部分也得说清楚。实验是在校园场景数据集上跑基准测试,不是家庭实测 ;系统依赖 RGB-D 相机加 VLM、LLM,每次纠错都是额外的模型调用,论文没有给出硬件门槛、成本数字和落地时间表 。另外两项披露:研究部分由美国陆军研究实验室和美国海军研究办公室资助;Carlone 目前正以 Amazon Scholar 身份学术休假,MIT 声明这项研究与亚马逊无关 。
落到买机器人的人身上
演示视频里机器人“认得东西”不稀奇,值得问的是它记错了能不能自己发现、自己改。这项研究补的正是这一环,但它是实验室里的一小步:从校园数据集到你家客厅,中间还隔着成本、算力和真实家务的混乱程度。
所以下次听到厂商说“越用越懂你家”,可以追问一句:它知道自己哪条记忆不可信吗?说不出来,那就还是演示。
转载说明
本文根据以下公开资料整理,原文及配图出处见下方。
- [S1] Clearing up a robot’s fuzzy memory
- [S2] arXiv Query: search_query=all:"UQ-DAAAM"&id_list=&start=0&max_results=10
- [S3] "Uncertainty Quantification for Describe Anything"&id_list=&start=0&max_results=10
- [S4] Remember with Confidence: Uncertainty Quantification for Spatio-temporal Memory with Probabilistic Guarantees
- [S5] Remember with Confidence: Uncertainty Quantification for Spatio-temporal Memory with Probabilistic Guarantees
- [S6] Remember with Confidence: Uncertainty Quantification for Spatio-temporal Memory with Probabilistic Guarantees
- 配图 1:来源:MIT News | Massachusetts Institute of Technology(图片署名见原文) · 图片出处
- 配图 2:来源:MIT News | Massachusetts Institute of Technology(图片署名见原文) · 图片出处
- 配图 3:来源:MIT News | Massachusetts Institute of Technology(图片署名见原文) · 图片出处
- 配图 4:来源:MIT News | Massachusetts Institute of Technology(图片署名见原文) · 图片出处
评论 0
还没有评论,来抢沙发。